Vehículos de Superficie Inteligentes para Monitoreo Ambiental y Aplicaciones Hidrográficas
En MEC SOLUTIONS, estamos ampliando nuestra experiencia en ingeniería hacia la robótica marina autónoma mediante el desarrollo y la validación experimental de vehículos de superficie no tripulados (USV).
Nuestro trabajo combina plataformas robóticas marinas, control no lineal, navegación autónoma, sistemas embebidos e integración de sensores para impulsar el desarrollo de soluciones inteligentes destinadas a entornos acuáticos.
Con base en nuestra investigación doctoral y el desarrollo tecnológico que actualmente realizamos en el MIST Lab de Polytechnique Montréal, buscamos establecer un vínculo entre la investigación científica y las aplicaciones prácticas de ingeniería, con especial énfasis en levantamientos batimétricos, monitoreo ambiental y adquisición autónoma de datos.
Nuestra Plataforma USV
Vehículo de Superficie Autónomo Tipo Catamarán
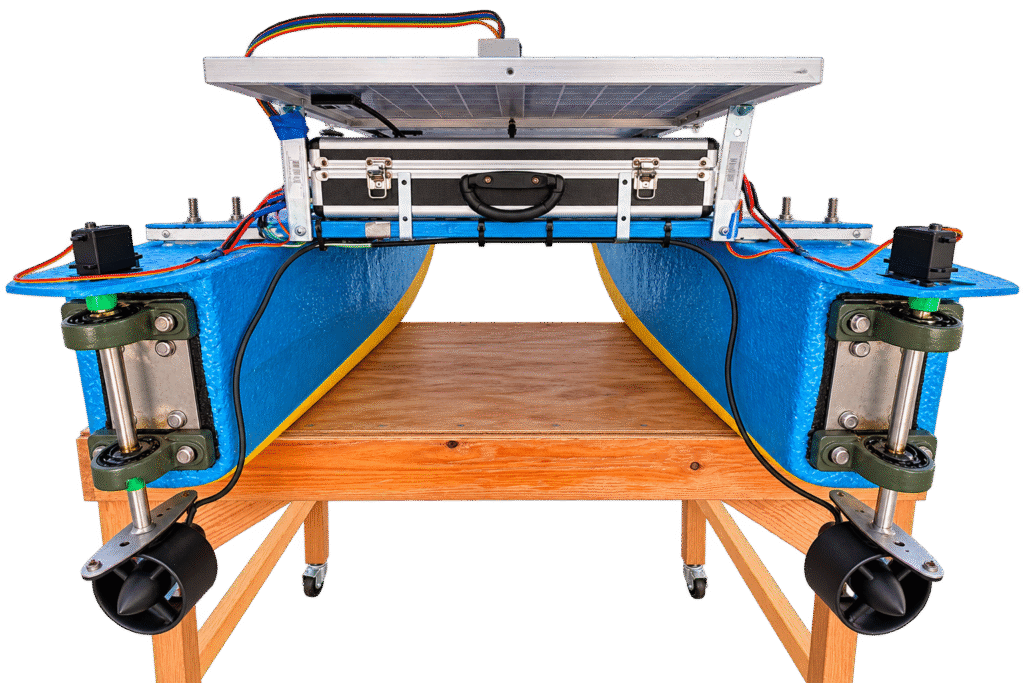
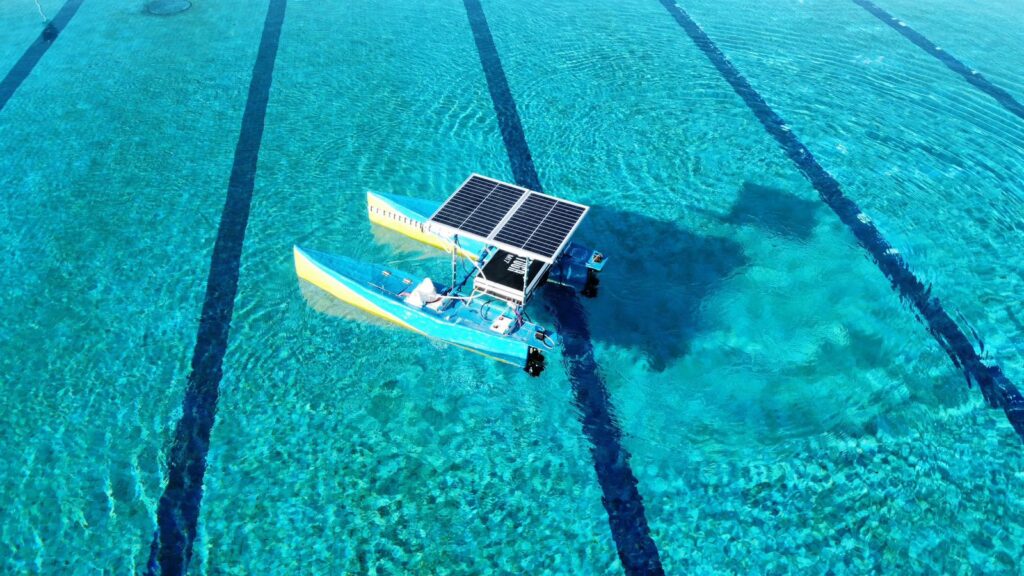
Nuestro vehículo de superficie no tripulado es una plataforma tipo catamarán de desarrollo propio, cuya configuración de doble casco está diseñada para proporcionar estabilidad, maniobrabilidad y flexibilidad durante las operaciones experimentales.
La plataforma integra dos propulsores orientables de manera independiente, electrónica embarcada, sistemas de gestión energética y una estructura modular desarrollada para admitir diferentes configuraciones de hardware.
Desde el ensamblaje mecánico hasta la integración electrónica y la implementación del sistema de propulsión, esta plataforma representa un proceso integral de desarrollo de ingeniería, proporcionando una base funcional para la investigación en robótica marina autónoma.
Arquitectura del Sistema
Navegación, Control y Sistemas Embebidos Integrados
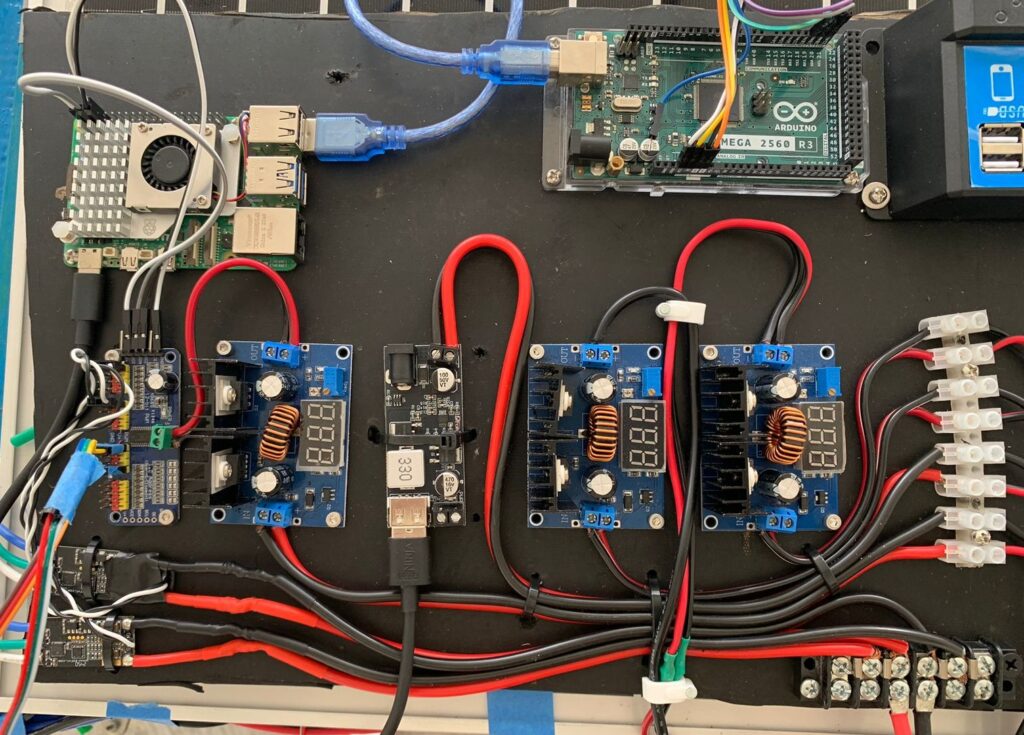
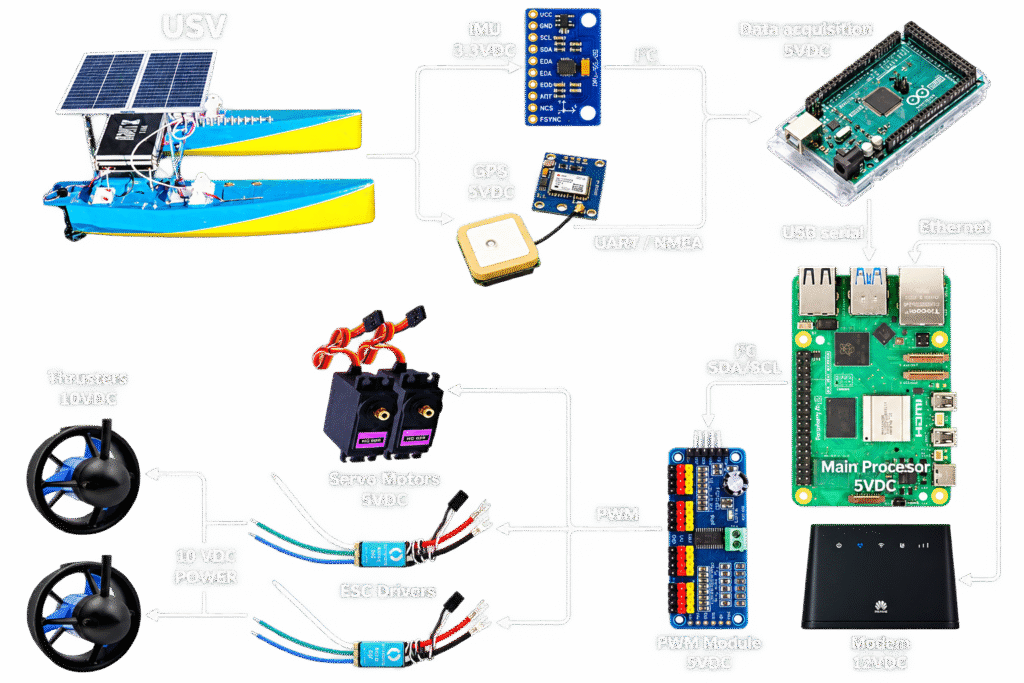
El USV integra sensores, procesamiento a bordo, accionamiento de propulsores y comunicación inalámbrica mediante una arquitectura modular de sistemas embebidos.
Los datos adquiridos por los sensores son procesados por el sistema de control embarcado, que ejecuta los algoritmos de guiado y control necesarios para la operación autónoma y el accionamiento de la plataforma.
Su diseño modular también facilita futuras actualizaciones en sensores, unidades de procesamiento y capacidades de percepción inteligente.
Validación Experimental
Pruebas en Condiciones Reales y Desempeño de Navegación Autónoma
El USV ha sido sometido a pruebas experimentales en una alberca olímpica para evaluar sus capacidades de navegación, seguimiento de trayectorias y desempeño de control bajo condiciones reales de operación.
Estas pruebas incluyen la implementación y evaluación de estrategias de guiado por Línea de Visión (LOS), combinadas con controladores PID y algoritmos de control robusto Super-Twisting, demostrando la integración práctica de métodos teóricos de control en una plataforma robótica funcional.
Los resultados experimentales proporcionan una base para continuar con el desarrollo tecnológico y su futura implementación en entornos acuáticos de mayor complejidad.
Aplicaciones potenciales
Conectando la Robótica, la Ingeniería y las Ciencias Ambientales
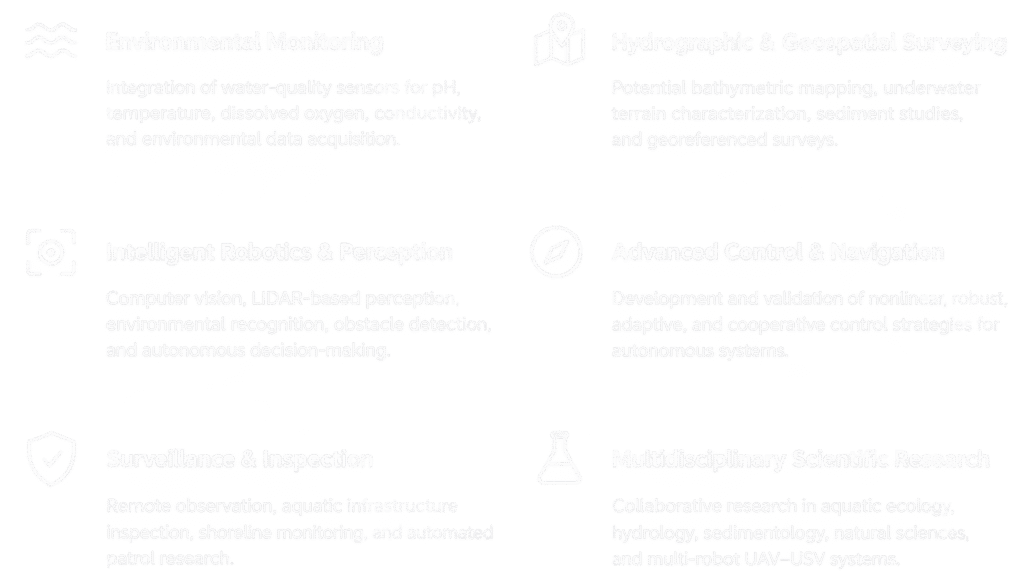
Nuestra iniciativa de robótica marina autónoma está concebida como una plataforma multidisciplinaria que integra ingeniería, robótica, inteligencia artificial y ciencias ambientales.
Más allá de la navegación autónoma, la plataforma ofrece oportunidades para integrar sensores especializados, desarrollar estrategias avanzadas de control y explorar tecnologías de percepción inteligente y cartografía ambiental.
Nuestra visión es fomentar la colaboración con instituciones de investigación, especialistas en ciencias ambientales, equipos de ingeniería y socios tecnológicos para desarrollar soluciones innovadoras destinadas a la exploración científica, evaluación ambiental y resolución de problemas reales.
Colaboración Científica e Industrial
Vinculando la Investigación Científica, la Ingeniería y la Innovación Tecnológica
En MEC SOLUTIONS, creemos que la innovación tecnológica de alto impacto surge de la colaboración entre diferentes disciplinas científicas, la experiencia en ingeniería y el sector industrial.
Estamos abiertos a establecer colaboraciones con universidades, laboratorios de investigación, organizaciones ambientales, desarrolladores tecnológicos y socios industriales en proyectos multidisciplinarios relacionados con sistemas autónomos, investigación aplicada e ingeniería experimental.
Nuestro objetivo es establecer alianzas estratégicas que faciliten el intercambio de conocimientos, la transferencia tecnológica, las iniciativas conjuntas de investigación y la transformación de los desarrollos científicos en soluciones prácticas con impacto en el mundo real.